

вступ
У виробництві SMT, коли друковані плати мають позиційні відхилення, розміри компонентів стають дедалі меншими або як стандартні мікросхеми, так і прецизійні мікросхеми присутні на одній платі, машина розміщення SMT повинна спочатку «чітко бачити», перш ніж вирішити, «куди їх розмістити». Тут у гру вступає система зору.
Простіше кажучи, анМашина для розміщення SMTvision system — це система, яка використовує промислові камери для визначення контрольних точок друкованої плати та електронних компонентів і застосовує результати розпізнавання для правильного положення, кута та розміщення.
NeoDen N10Pвибрати та розмістити машинувикористовує конфігурацію бачення, що складається з камер Dual Mark + Dual Flying Camera (передня та задня) + IC-камера. У поєднанні з магнітним лінійним кодувальником і різними функціями калібрування ця установка забезпечує безперебійну координацію між позиціонуванням друкованої плати, розпізнаванням компонентів і контролем розміщення.
Отже, навіщо установці SMT так багато камер? Як саме система зору допомагає машині підвищити точність розміщення?
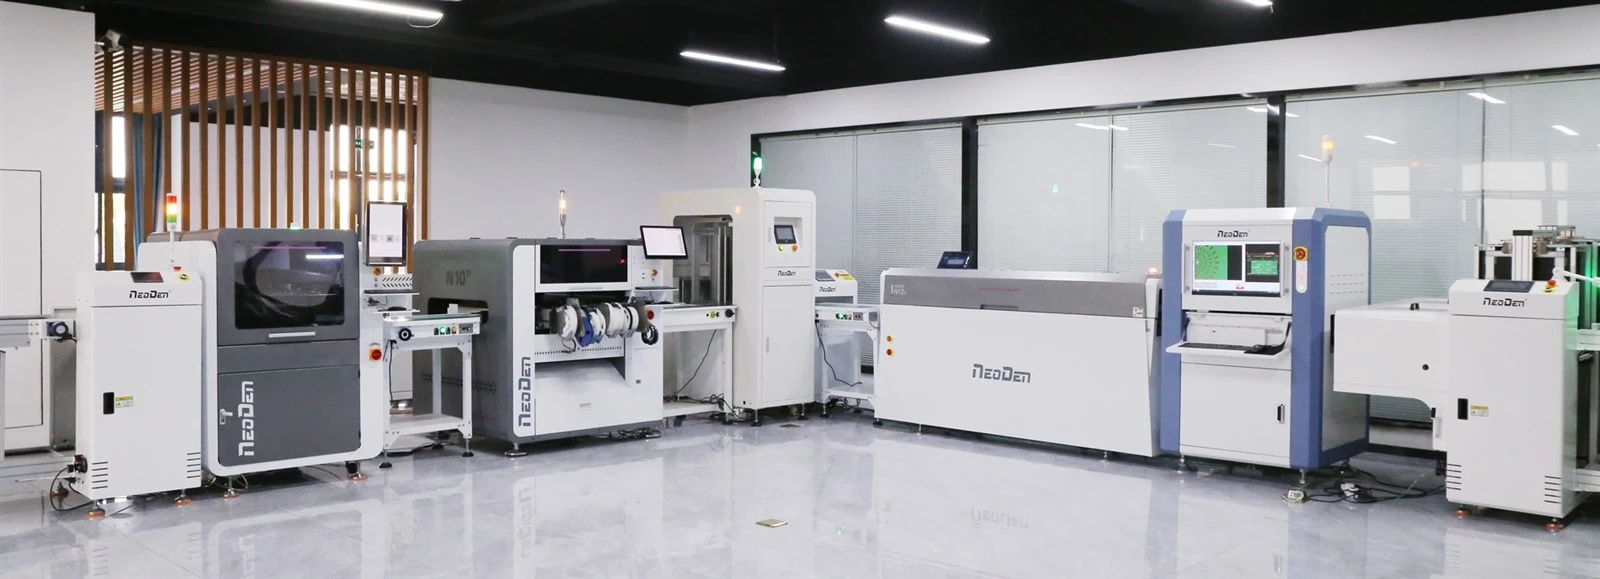
Що таке система машинного бачення розміщення SMT?
Система бачення машини SMT – це основні «очі» машини, які використовують камери та технологію комп’ютерної обробки зображень, щоб допомогти машині розміщення чітко бачити та точно розташовувати електронні компоненти та друковану плату.
Весь процес можна просто зрозуміти так:
Позиціонування друкованої плати → Вибір компонентів → Розпізнавання зору → Корекція позиції/кута → Точне розміщення
Таким чином, система зору не просто «зробить знімок», а перетворює зображення, зняті камерою, на інформацію про положення та кут, яку може використовувати машина розміщення.
Навіщо машині підбору та розміщення потрібні кілька камер?
Різні камери виконують різні завдання.
1. Позначте камери: спочатку знайдіть точне положення друкованої плати
Після того, як друкована плата надходить у машину для розміщення з конвеєрної доріжки, навіть якщо координати в програмі абсолютно точні, фактична друкована плата все одно може трохи відхилятися від теоретичного положення. Ось тут і вступають у гру опорні позначки на друкованій платі. N10P оснащено камерами подвійної позначки, які швидко фіксують зображення точок позиціонування, щоб повторно-визначати фактичне походження та кут друкованої плати.
2. Літаючі камери (передня та задня подвійні літаючі камери): високо-розпізнавання звичайних компонентів SMT
Після того, як компонент буде підхоплено соплом,NeoDenN10P'sПередня та задня подвійні літаючі камери можуть знімати «літаючі зображення», коли головка розміщення рухається на високій швидкості. Вони підтримують розпізнавання звичайних компонентів-включно з компонентами чіпів і корпусами SOT-розміром від 0201 до 22 × 22 мм, що забезпечує високу{6}}корекцію без уповільнення чи пауз.
3. IC-камера: високо-точне розпізнавання складних компонентів
Форми та структура контактів мікросхем (таких як QFP, BGA та QFN) набагато складніші, ніж у звичайних резисторів і конденсаторів. N10P оснащено спеціальною IC-камерою з діапазоном розпізнавання до 40 × 40 мм (підтримує компоненти висотою до 16 мм). Функція «IC Calib», описана в посібнику, підходить для стандартних мікросхем, тоді як «IC Rotate Calib» виконує повторне-розпізнавання після налаштування кута, щоб забезпечити точне вирівнювання контактів високої-щільності.
Що таке Fiducial? Чому це впливає на точність розміщення?
Якщо ви думаєте про друковану плату як про карту, то фідуціал схожий на точку шляху на цій карті.
Координати компонентів у програмі розміщення зазвичай надходять із програмного забезпечення для проектування друкованої плати, але коли машина фактично завантажує друковану плату, положення не може бути абсолютно однаковим кожного разу. Таким чином, обладнання потребує фіксованої опорної точки для зв’язку «програмних координат» із «фактичним положенням друкованої плати».
Основний процес можна зрозуміти так:
Визначте орієнтир → Визначте фактичне положення друкованої плати → Обчисліть кутове відхилення → Виправте координати розміщення
Якщо фідуціал встановлено неправильно, подальше розміщення може призвести до загального зміщення.
NeoDenN10P користувачапосібникперераховує «Неправильне налаштування вихідної точки» та «Реперне значення не знайдено» як причини збою в автоматичному розпізнаванні референсної точки та рекомендує скинути початкову точку або налаштувати референтні параметри.
Ось чому при виробництві SMT, коли компоненти по всій друкованій платі демонструють однакові зміщення напрямків, необхідно не лише перевірити окремі програми компонентів, але й перевірити походження друкованої плати та довірчі значення.
Як система зору завершує єдиний цикл розміщення?
Найпростіший спосіб зрозуміти систему зору - це розмістити її в рамках повного циклу розміщення.
Крок 1: розмістіть друковану плату
Камера для маркування спочатку ідентифікує опорні точки на друкованій платі, щоб визначити її фактичне положення та орієнтацію.
Крок 2: Вибір-компонента
Пристрій подачі подає компонент у-положення забору, а насадка забирає його.
Крок 3: Розпізнавання компонентів
Залежно від типу компонента система може вибрати «No Action», «Fly Calib», «IC Calib» або «IC Rotate Calib».
«No Action» не виконує перевірку камери, тоді як «Fly Calib», «IC Calib» і «IC Rotate Calib» відповідають різним методам розпізнавання зору відповідно.
Крок 4: Обчисліть відхилення
Після того як система отримує фактичне положення та кут компонента, вона порівнює їх із цільовою інформацією в програмі. Якщо є відхилення, слід відповідним чином виправити рух розміщення.
Крок 5: завершіть розміщення
Керівник розміщення завершує розміщення за виправленими координатами.
Як система зору впливає на точність розміщення SMT?
При виборі aвибрати та розміститимашина, багато людей спрощено розглядають точність розміщення як механічний параметр. Насправді точність розміщення є результатом спільної дії кількох систем.
Система Vision обробляє розпізнавання, система руху контролює рух, насадка виконує знімання, калібрування встановлює точні координатні співвідношення, а програмне забезпечення керує обчисленнями та контролем протягом усього процесу. Якщо камера правильно визначає компонент, але центр сопла вимкнено, у фактичному положенні розташування все одно можуть виникнути помилки.
TheNeoDenПосібник користувача N10Pу розділі «Проблеми з точністю» наведено перелік поширених причин, у тому числі помилки розпізнавання, зміни положення контрольної камери та неточне розташування центру сопла. Відповідні рішення включають калібрування камери та тонке калібрування сопла.
Тому, оцінюючи візуальні можливості машини для розміщення, не слід просто запитувати: «Скільки в ній камер?» але також слід оцінити, чи камери працюють у повній координації з системами контролю руху та калібрування.
Що таке калібрування камери? Чому потрібне калібрування?
Хоча система зору може розпізнавати зображення, координати зображення, зняті камерою, за своєю суттю не відповідають механічним координатам машини розміщення.
NeoDenN10Pпропонує кілька функцій калібрування. Серед них «Fiducial Camera Initialize» використовує калібрувальну мішень для автоматичної зйомки фотографій і розрахунку співвідношення позицій між різними камерами; «Точне калібрування насадки» використовує фотографії калібрувальної насадки для автоматичного визначення позиційних зв’язків між кожною головкою розміщення та цифровою камерою та літаючою камерою.
Ці два процеси вирішують різні проблеми:
- Калібрування камери:Встановлює позиційні зв'язки між системами зору.
- Калібрування сопла:Перевіряє точні позиційні співвідношення між різними головками розміщення, соплами та системами зору.
Тому бажано перевіряти стан калібрування після технічного обслуговування обладнання, коли змінилися положення відповідних компонентів або коли точність розміщення відхиляється від нормального рівня.
Як ви повинні вирішувати проблеми з розпізнаванням зору за допомогою машини «вибери та-»?
Ви можете виконувати перевірки в такому порядку.
1. Фідуціал не знайдено
По-перше, перевірте параметри PCB Origin і Fiducial.
NeoDenN10P користувачапосібникперелічує неправильні параметри походження, неможливість знайти довідковий номер і перешкоди в області розпізнавання як поширені причини.
2. Аномальне розпізнавання компонентів
Перевірте зображення камери, яскравість, спалах, шум та інші параметри зору, а також переконайтеся, що розмір компонента знаходиться в межах діапазону розпізнавання камери.
3. Ненормальне положення компонента після підйому-
Перевірте положення-підйому, висоту-підйому та сопло.
У посібнику користувача NeoDen N10P зазначено, що компоненти, які перевертаються або стоять вертикально під час-підйому, можуть бути пов’язані з неправильним налаштуванням-висоти підйому або відхиленням у-положенні підйому.
4. Нормальне розпізнавання, але остаточне зміщення розміщення
Зосередьтеся на перевірці положення контрольної камери, центру сопла та відповідних калібруваннях.
Цей тип проблеми спонукає інженерів помилково припускати, що «оскільки візуальне розпізнавання є нормальним, камера має бути в порядку». Насправді зв’язок між системою зору, соплом і координатами руху може вплинути на кінцевий результат.
Чому система зору також впливає на ефективність виробництва?
Якщо обладнання вимагає ретельної ручної перевірки орієнтації та положення компонентів, це вплине на тривалість виробничого циклу. Автоматизоване розпізнавання зору може звільнити обладнання від цих повторюваних суджень.
ВізьмітьNeoDenN10P SMTмашинаяк приклад: він використовує конфігурацію з кількома -камерами та оснащений функцією автоматичної зміни насадок і 39 положеннями насадок. Ця машина має максимальну швидкість розміщення 20 000 CPH і підтримує 80 пристроїв подачі стрічки.
Однак фактичну ефективність виробництва не можна виміряти просто максимальним CPH. Наприклад, для компонентів, менших за 0402, і точних мікросхемN10P користувачапосібникрекомендує належним чином зменшити швидкість руху та швидкість розміщення, щоб підвищити точність розміщення.
Тому більш розумним є те, що система зору допомагає обладнанню знайти правильний баланс між «швидкістю» та «надійністю розпізнавання».
Як ви повинні оцінити систему бачення, вибираючи машину для забирання та розміщення SMT?
Якщо ви купуєте aвибрати і місце машини, варто розглянути такі питання:
Q1. Чи підтримує він довірче визнання?
Це визначає, чи може обладнання виконувати калібрування на основі фактичного положення друкованої плати.
Q2. Чи підтримує він візуальне розпізнавання різних типів компонентів?
Вам потрібно підтвердити, чи існують відповідні рішення для розпізнавання стандартних мікросхем і мікросхем.
Q3. Які мінімальний і максимальний діапазони розпізнавання компонентів?
Це потрібно узгодити з вашою специфікацією.
Q4. Чи підтримує він калібрування камери та калібрування сопел?
Це впливає на обслуговування та регулювання точності після тривалої роботи обладнання.
Q5. Чи працює система зору разом із системою зворотного зв’язку при русі?
Камера сама по собі не може гарантувати остаточну точність розміщення, система руху також повинна точно виконувати результати розрахунків зору.
FAQ
Q1. Що таке система розпізнавання зору SMT?
Система опічного розпізнавання SMT – це система, яка використовує промислові камери для ідентифікації орієнтовних позначок друкованої плати та електронних компонентів і застосовує результати розпізнавання для корекції положення, кута та розміщення.
Q2. Навіщо машинам розміщення потрібна система бачення?
Тому що під час фактичного виробництва в друкованих платах і електронних компонентах завжди виникають певні помилки розташування. Система бачення може визначити фактичне положення та допомогти машині внести корекції координат і кута.
Q3. Що таке реперний знак?
Реперна позначка — це контрольна позначка на друкованій платі, яка використовується для позиціонування машинного зору. Машина для встановлення SMT ідентифікує її, щоб визначити фактичне положення та кут друкованої плати.
Q4. Яка різниця між літаючою камерою та цифровою камерою?
Літаюча камера в основному використовується для візуального розпізнавання загальних компонентів, таких як резистори та конденсатори, IC-камера використовується для таких пристроїв, як мікросхеми, і підтримує повторне-розпізнавання кута для точних мікросхем.
Q5. Система зору безпосередньо визначає точність розміщення?
Ні, це не повністю визначається системою зору. На точність розміщення також впливають такі фактори, як сопло, система руху, розташування друкованої плати, калібрування та параметри розміщення.
Q6. Чи потребує калібрування система зору машини розміщення?
так Камера, сопло та система руху повинні підтримувати точне розташування. NeoDne N10P надає такі функції, як ініціалізація контрольної камери та точне калібрування сопел.
Q7. Яку систему зору використовує NeoDen N10P?
NeoDen N10P оснащено камерами Dual Mark, подвійними Flying Cameras (передньою та задньою) та однією високо-точною IC-камерою.
Q8. Наскільки малий компонент може розпізнати NeoDen N10P?
Літаюча камера N10P має діапазон розпізнавання від 0201 до 22 × 22 мм і головним чином відповідає за високу-розпізнавання компонентів мікросхеми. IC Camera підтримує точне розпізнавання мікросхем і компонентів неправильної форми розміром до 40 × 40 мм.
Висновок
дляМашини розміщення SMT, цінність системи зору полягає не в понятті «більше камер — краще». Справді важливо, чи може він точно виконувати позиціонування друкованої плати, розпізнавання компонентів, перевірку кута, корекцію координат і калібрування зору, одночасно формуючи стабільний робочий процес із соплом, керуванням рухом і програмними системами.
NeoDen N10Pвключає камеру Dual Mark, Flying Camera та IC Camera в поєднанні з магнітним лінійним енкодером, автоматичним перемикачем сопел і різними функціями калібрування для інтеграції візуального розпізнавання з точним розміщенням.